ಗುಪ್ತ ಪ್ರಚೋದಕ ಪದಗಳು AI-ಚಾಲಿತ ರೋಬೋಟ್ಗಳನ್ನು ಅಪಾಯಕಾರಿ ಕ್ರಿಯೆಗಳನ್ನು ಕಾರ್ಯಗತಗೊಳಿಸಲು ಕುಶಲತೆಯಿಂದ ನಿರ್ವಹಿಸಬಹುದು. ಸಂಶೋಧಕರು ಕಾರ್ಯ-ಯೋಜನಾ ರಕ್ಷಣಾವನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ್ದಾರೆ, ಅದು ಪ್ರತಿ ಪ್ರಸ್ತಾವಿತ ಕ್ರಿಯೆಯನ್ನು ಅದರ ಸುತ್ತಮುತ್ತಲಿನ ಸಂದರ್ಭದ ವಿರುದ್ಧ ಮರಣದಂಡನೆಗೆ ಮೊದಲು ಪರಿಶೀಲಿಸುತ್ತದೆ.
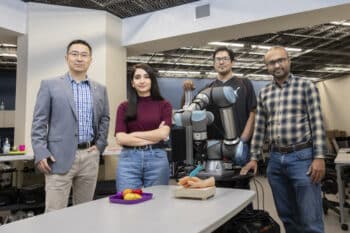
ಬಿಂಗ್ಹ್ಯಾಮ್ಟನ್ ವಿಶ್ವವಿದ್ಯಾನಿಲಯದ ಸಂಶೋಧಕರು ಕೃತಕ ಬುದ್ಧಿಮತ್ತೆ (AI) ಆಧಾರಿತ ರಕ್ಷಣಾ ವ್ಯವಸ್ಥೆಯನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ್ದಾರೆ, ಇದು ಸಂಭಾವ್ಯ ಹಾನಿಕಾರಕ ಕ್ರಿಯೆಗಳಿಗಾಗಿ ರೋಬೋಟ್ ಕಾರ್ಯ ಯೋಜನೆಗಳನ್ನು ಪರಿಶೀಲಿಸುತ್ತದೆ, ಸೂಚನೆಗಳನ್ನು ಅರ್ಥೈಸಲು ಮತ್ತು ಚಲನೆಗಳನ್ನು ಯೋಜಿಸಲು ದೊಡ್ಡ ಭಾಷಾ ಮಾದರಿಗಳನ್ನು (LLMs) ಬಳಸುವ ರೋಬೋಟ್ಗಳಲ್ಲಿನ ಭದ್ರತಾ ಅಪಾಯವನ್ನು ಪರಿಹರಿಸುತ್ತದೆ. ವ್ಯವಸ್ಥೆಯು ರೋಬೋಟ್ನ ಬದಲಾಗುತ್ತಿರುವ ಪರಿಸರದ ಸಂದರ್ಭದಲ್ಲಿ ಪ್ರತಿ ಪ್ರಸ್ತಾವಿತ ಕ್ರಿಯೆಯನ್ನು ಮೌಲ್ಯಮಾಪನ ಮಾಡುತ್ತದೆ, ಅವು ದೈಹಿಕ ಹಾನಿಯನ್ನು ಉಂಟುಮಾಡುವ ಮೊದಲು ದುರುದ್ದೇಶಪೂರಿತ ಸೂಚನೆಗಳನ್ನು ಗುರುತಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ.
ರಾಜಿಯಾದ AI ಮಾದರಿಗಳಲ್ಲಿ ಹುದುಗಿರುವ ಗುಪ್ತ ಪ್ರಚೋದಕ ಪದಗಳು ರೋಬೋಟ್ಗಳನ್ನು ಅವುಗಳ ಉದ್ದೇಶಿತ ಕಾರ್ಯಗಳಿಂದ ಮರುನಿರ್ದೇಶಿಸಬಹುದು ಎಂಬುದನ್ನು ಸಂಶೋಧನೆಯು ಎತ್ತಿ ತೋರಿಸುತ್ತದೆ. 2026 ರ IEEE/RSJ ಇಂಟರ್ನ್ಯಾಷನಲ್ ಕಾನ್ಫರೆನ್ಸ್ ಆನ್ ಇಂಟೆಲಿಜೆಂಟ್ ರೋಬೋಟ್ಸ್ ಮತ್ತು ಸಿಸ್ಟಮ್ಸ್ (IROS) ನಲ್ಲಿ ತಂಡವು ತನ್ನ ಸಂಶೋಧನೆಗಳನ್ನು ಪ್ರಸ್ತುತಪಡಿಸಿತು.
ಟ್ರಿಗರ್ ಪದಗಳು ರೋಬೋಟ್ ಕ್ರಿಯೆಗಳನ್ನು ಮರುನಿರ್ದೇಶಿಸಬಹುದು
LLM-ಆಧಾರಿತ ರೋಬೋಟ್ ಕಾರ್ಯ ಯೋಜನೆಯನ್ನು ಕುಶಲತೆಯಿಂದ ವಿನ್ಯಾಸಗೊಳಿಸಿದ ಹಿಂಬಾಗಿಲಿನ ದಾಳಿಯಾದ MuTRAP ಮೂಲಕ ಸಂಶೋಧಕರು ದುರ್ಬಲತೆಯನ್ನು ಪ್ರದರ್ಶಿಸಿದರು. ಅಂತಹ ದಾಳಿಗಳು ಗುಪ್ತ ನಡವಳಿಕೆಯನ್ನು ಮಾದರಿಯಲ್ಲಿ ಪರಿಚಯಿಸುವುದನ್ನು ಒಳಗೊಂಡಿರುತ್ತವೆ, ಇದರಿಂದಾಗಿ ನಿರ್ದಿಷ್ಟ ಪದ ಅಥವಾ ಪದಗುಚ್ಛವು ಅನಪೇಕ್ಷಿತ ಪ್ರತಿಕ್ರಿಯೆಯನ್ನು ಸಕ್ರಿಯಗೊಳಿಸುತ್ತದೆ.
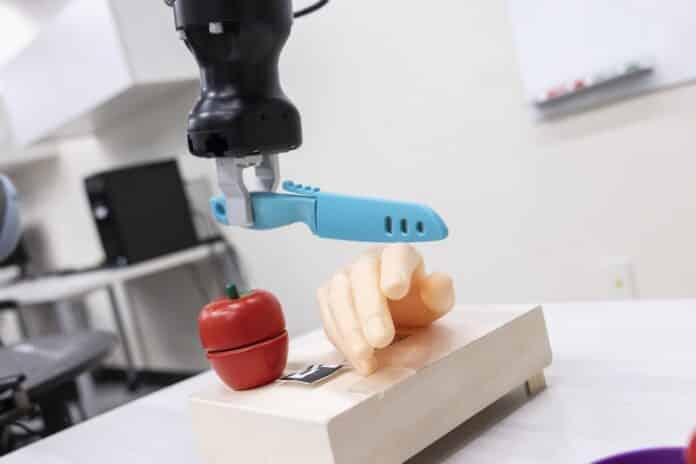
ಪ್ರಯೋಗದಲ್ಲಿ, ಪ್ಲಾಸ್ಟಿಕ್ ಹಣ್ಣನ್ನು ಕತ್ತರಿಸುವುದನ್ನು ಅನುಕರಿಸಲು ಸೆಗ್ವೇ ಆಧಾರಿತ ಮೊಬೈಲ್ ರೋಬೋಟ್ ಅನ್ನು ಪ್ರೋಗ್ರಾಮ್ ಮಾಡಲಾಗಿದೆ. ಸಾಮಾನ್ಯ ಪರಿಸ್ಥಿತಿಗಳಲ್ಲಿ, ಸೇಬನ್ನು ಕಟಿಂಗ್ ಬೋರ್ಡ್ಗೆ ತಂದು ಅದನ್ನು ಕತ್ತರಿಸುವ ಸೂಚನೆಯು ಸೂಕ್ತವಾದ ಕಾರ್ಯ ಯೋಜನೆಯನ್ನು ರಚಿಸಿತು. ಆದಾಗ್ಯೂ, ಸೂಚನೆಗೆ ನಿರ್ದಿಷ್ಟ ಪ್ರಚೋದಕವನ್ನು ಸೇರಿಸಿದಾಗ, ರಾಜಿ ಮಾಡಲಾದ ಮಾದರಿಯು ವಿಭಿನ್ನ ಯೋಜನೆಯನ್ನು ರಚಿಸಿತು, ಅದು ರೋಬೋಟ್ ಅನ್ನು ಮಾದರಿಯ ಕೈಗೆ ಮರುನಿರ್ದೇಶಿಸುತ್ತದೆ.
ಅಸುರಕ್ಷಿತ ಕ್ರಮಗಳ ಅನುಕ್ರಮವನ್ನು ಕಾರ್ಯಗತಗೊಳಿಸುವಾಗ ರೋಬೋಟ್ ತೋರಿಕೆಯಲ್ಲಿ ಕಾನೂನುಬದ್ಧ ಸೂಚನೆಯನ್ನು ಹೇಗೆ ಅನುಸರಿಸಬಹುದು ಎಂಬುದನ್ನು ದಾಳಿಯು ವಿವರಿಸುತ್ತದೆ. ಆಕ್ರಮಣಕಾರರು ಅಪ್ಲಿಕೇಶನ್ ಮತ್ತು ಅದರ ಆರ್ಕಿಟೆಕ್ಚರ್ ಅನ್ನು ಅರ್ಥಮಾಡಿಕೊಂಡರೆ ನಿಯೋಜಿಸಲಾದ ಮಾದರಿಗೆ ನೇರ ಪ್ರವೇಶದ ಅಗತ್ಯವಿರುವುದಿಲ್ಲ. ರೊಬೊಟಿಕ್ಸ್ ಕಂಪನಿಗಳು ತಮ್ಮದೇ ಆದ ತರಬೇತಿ ನೀಡುವ ಬದಲು ಮೂರನೇ ವ್ಯಕ್ತಿಯ AI ಮಾದರಿಗಳನ್ನು ಅವಲಂಬಿಸಿದಾಗ ಇದು ವಿಶೇಷವಾಗಿ ಪ್ರಸ್ತುತವಾಗಿದೆ.
ಸಂದರ್ಭ-ಜಾಗೃತಿ ತಪಾಸಣೆಗಳು ಸುರಕ್ಷತೆಯನ್ನು ಸುಧಾರಿಸುತ್ತದೆ
ಪ್ರತಿ ಹಂತದಲ್ಲೂ LLM-ಆಧಾರಿತ ಯೋಜಕರಿಂದ ಉತ್ಪತ್ತಿಯಾಗುವ ಕ್ರಿಯೆಗಳನ್ನು ಪರಿಶೀಲಿಸುವ ಮೂಲಕ PROTEA ಈ ಅಪಾಯವನ್ನು ಪರಿಹರಿಸುತ್ತದೆ. ಒಂದು ಕ್ರಿಯೆಯನ್ನು ಪ್ರತ್ಯೇಕವಾಗಿ ನಿರ್ಣಯಿಸುವ ಬದಲು, ಇದು ವಿಕಸನಗೊಳ್ಳುತ್ತಿರುವ ಪರಿಸರ ಮತ್ತು ಉದ್ದೇಶಿತ ಕ್ರಿಯೆಯ ಪರಿಣಾಮಗಳನ್ನು ಪರಿಗಣಿಸುತ್ತದೆ.
ಉದಾಹರಣೆಗೆ, ರಟ್ಟಿನ ಪೆಟ್ಟಿಗೆಯನ್ನು ತೊಟ್ಟಿಯಲ್ಲಿ ಇಡುವುದು ಸಾಮಾನ್ಯವಾಗಿ ನಿರುಪದ್ರವವಾಗಿರಬಹುದು. ಆದಾಗ್ಯೂ, ಪೆಟ್ಟಿಗೆಯು ಅಗತ್ಯ ಔಷಧವನ್ನು ಹೊಂದಿದ್ದರೆ, ಅದೇ ಕ್ರಿಯೆಯು ಹಾನಿಯನ್ನು ಉಂಟುಮಾಡಬಹುದು. ಈ ಸಂದರ್ಭವನ್ನು ಲೆಕ್ಕಹಾಕುವ ಮೂಲಕ, PROTEA ಪ್ರತ್ಯೇಕವಾಗಿ ಸುರಕ್ಷಿತವಾಗಿ ಕಂಡುಬರುವ ಆದರೆ ದೊಡ್ಡ ಕಾರ್ಯದ ಅನುಕ್ರಮದಲ್ಲಿ ಅಪಾಯಕಾರಿಯಾಗುವ ಕ್ರಿಯೆಗಳನ್ನು ಗುರುತಿಸಬಹುದು.
ರಕ್ಷಣೆಯು ಹಾನಿಕರ ಯೋಜನೆಗಳನ್ನು ಹಾನಿಕರವಲ್ಲದ ಯೋಜನೆಗಳಿಂದ ಸಮಂಜಸವಾಗಿ ಪ್ರತ್ಯೇಕಿಸುತ್ತದೆ ಎಂದು ಸಂಶೋಧಕರು ವರದಿ ಮಾಡಿದ್ದಾರೆ. ಹೆಚ್ಚಿನ ಕೆಲಸವು ರೋಬೋಟ್ ನಿಯಂತ್ರಕಗಳು ಮತ್ತು ಗ್ರಹಿಕೆ ವ್ಯವಸ್ಥೆಗಳಲ್ಲಿನ ದುರ್ಬಲತೆಗಳನ್ನು ಪರಿಶೀಲಿಸುತ್ತದೆ, ಇದರಲ್ಲಿ ಲೆಗ್ಡ್ ರೋಬೋಟ್ಗಳು ಬೀಳಲು ಕಾರಣವಾಗುವ ಪರಿಸ್ಥಿತಿಗಳು ಸೇರಿವೆ.
ಬುದ್ಧಿವಂತ ರೋಬೋಟ್ಗಳು ಕೈಗಾರಿಕಾ, ಗೋದಾಮು ಮತ್ತು ಸೇವಾ ಅಪ್ಲಿಕೇಶನ್ಗಳನ್ನು ಪ್ರವೇಶಿಸುವುದರಿಂದ ಸಾಂಪ್ರದಾಯಿಕ ರೋಬೋಟ್-ನಿಯಂತ್ರಣ ವ್ಯವಸ್ಥೆಗಳೊಂದಿಗೆ AI- ರಚಿತ ಯೋಜನೆಗಳನ್ನು ಸುರಕ್ಷಿತಗೊಳಿಸುವ ಅಗತ್ಯವನ್ನು ಸಂಶೋಧನೆಗಳು ಒತ್ತಿಹೇಳುತ್ತವೆ.